GameApi 28
Library used by GameApi Builder tool
Loading...
Searching...
No Matches
GridAccel Class Reference
Inheritance diagram for GridAccel:
Collaboration diagram for GridAccel:

Public Member Functions

 GridAccel (int sx, int sy, int sz, float start_x, float end_x, float start_y, float end_y, float start_z, float end_z)
void clear ()
AccelNode * find_node (const AccelNodeSpec &spec) const
AccelNodeSpec find_spec (AccelNode *n) const
virtual AccelNode * find_point (Point p) const
Point2d edge_component (float start_x, float target_x, float start_y, float target_y, float start_z, float target_z, int x_spec)
Point point_at_edge_of_box (Point current, Point target, AccelNode *discard) const
bool point_box_intersection (Point p, AccelNode *node)
virtual AccelNode * find_next (AccelNode *current, Point start, Point target) const
virtual std::vector< AccelNode * > find_quad (Point p1, Point p2, Point p3, Point p4) const
virtual std::vector< AccelNode * > find_ray (Point p1, Point p2) const
virtual std::vector< AccelNode * > find_tri (Point p1, Point p2, Point p3) const
virtual std::vector< AccelNode * > find_cube (float start_x, float end_x, float start_y, float end_y, float start_z, float end_z) const
virtual void push_back (Point p, void *data)
virtual void push_back (AccelNode *n, void *data)
Public Member Functions inherited from AccelStructure
virtual ~AccelStructure ()
virtual AccelNode * find_next (AccelNode *current, Point start, Point target, float &tmin) const =0
virtual std::vector< AccelNode * > find_ray (Point p1, Point p2, float &tmin) const =0

Constructor & Destructor Documentation

◆ GridAccel()

GridAccel::GridAccel ( int sx,
int sy,
int sz,
float start_x,
float end_x,
float start_y,
float end_y,
float start_z,
float end_z )
inline

Member Function Documentation

◆ clear()

void GridAccel::clear ( )
inlinevirtual

Implements AccelStructure.

◆ edge_component()

Point2d GridAccel::edge_component ( float start_x,
float target_x,
float start_y,
float target_y,
float start_z,
float target_z,
int x_spec )
inline
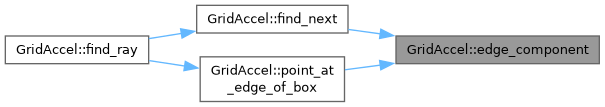
Here is the caller graph for this function:

◆ find_cube()

virtual std::vector< AccelNode * > GridAccel::find_cube ( float start_x,
float end_x,
float start_y,
float end_y,
float start_z,
float end_z ) const
inlinevirtual

Implements AccelStructure.

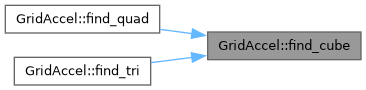
Here is the caller graph for this function:

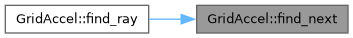
◆ find_next()

virtual AccelNode * GridAccel::find_next ( AccelNode * current,
Point start,
Point target ) const
inlinevirtual

Implements AccelStructure.

Here is the caller graph for this function:

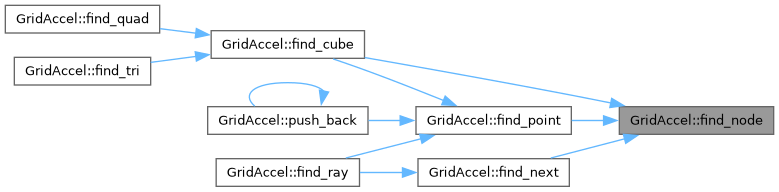
◆ find_node()

AccelNode * GridAccel::find_node ( const AccelNodeSpec & spec) const
inline
Here is the caller graph for this function:

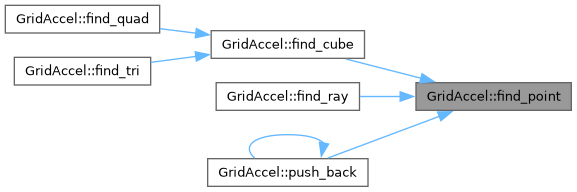
◆ find_point()

virtual AccelNode * GridAccel::find_point ( Point p) const
inlinevirtual

Implements AccelStructure.

Here is the caller graph for this function:

◆ find_quad()

virtual std::vector< AccelNode * > GridAccel::find_quad ( Point p1,
Point p2,
Point p3,
Point p4 ) const
inlinevirtual

Implements AccelStructure.

◆ find_ray()

virtual std::vector< AccelNode * > GridAccel::find_ray ( Point p1,
Point p2 ) const
inlinevirtual

Implements AccelStructure.

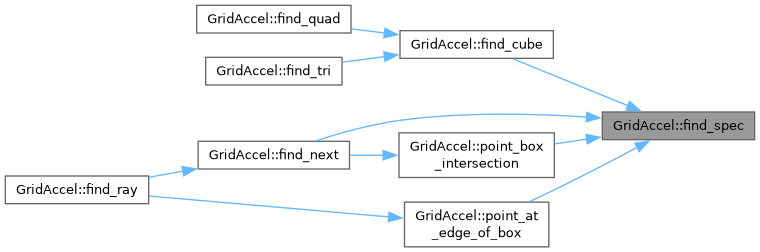
◆ find_spec()

AccelNodeSpec GridAccel::find_spec ( AccelNode * n) const
inline
Here is the caller graph for this function:

◆ find_tri()

virtual std::vector< AccelNode * > GridAccel::find_tri ( Point p1,
Point p2,
Point p3 ) const
inlinevirtual

Implements AccelStructure.

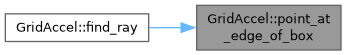
◆ point_at_edge_of_box()

Point GridAccel::point_at_edge_of_box ( Point current,
Point target,
AccelNode * discard ) const
inline
Here is the caller graph for this function:

◆ point_box_intersection()

bool GridAccel::point_box_intersection ( Point p,
AccelNode * node )
inline
Here is the caller graph for this function:

◆ push_back() [1/2]

virtual void GridAccel::push_back ( AccelNode * n,
void * data )
inlinevirtual

Implements AccelStructure.

◆ push_back() [2/2]

virtual void GridAccel::push_back ( Point p,
void * data )
inlinevirtual

Implements AccelStructure.

Here is the caller graph for this function:

The documentation for this class was generated from the following file: