#include <VectorTools.hh>
|
| | Pid (double p, double i, double d) |
| | Pid (double p, double i, double d, double f) |
| void | init () |
| void | setP (double p) |
| void | setI (double i) |
| void | setD (double d) |
| void | setF (double f) |
| void | setPID (double p, double i, double d) |
| void | setPID (double p, double i, double d, double f) |
| void | setMaxIOutput (double maximum) |
| void | setOutputLimits (double output) |
| void | setOutputLimits (double minimum, double maximum) |
| void | setDirection (bool reversed) |
| void | setSetpoint (double setpoint) |
| double | getOutput (double actual, double setpoint) |
| double | getOutput () |
| double | getOutput (double actual) |
| void | reset () |
| void | setOutputRampRate (double rate) |
| void | setSetpointRange (double range) |
| void | setOutputFilter (double strength) |
| double | clamp (double value, double min, double max) |
| bool | bounded (double value, double min, double max) |
| void | checkSigns () |
◆ Pid() [1/2]
| Pid::Pid |
( |
double | p, |
|
|
double | i, |
|
|
double | d ) |
◆ Pid() [2/2]
| Pid::Pid |
( |
double | p, |
|
|
double | i, |
|
|
double | d, |
|
|
double | f ) |
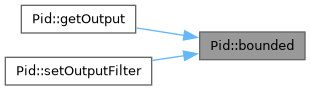
◆ bounded()
| bool Pid::bounded |
( |
double | value, |
|
|
double | min, |
|
|
double | max ) |
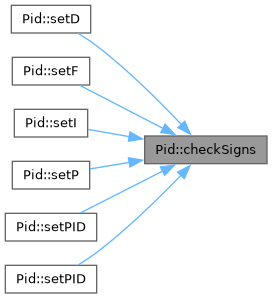
◆ checkSigns()
◆ clamp()
| double Pid::clamp |
( |
double | value, |
|
|
double | min, |
|
|
double | max ) |
◆ getOutput() [1/3]
| double Pid::getOutput |
( |
| ) |
|
◆ getOutput() [2/3]
| double Pid::getOutput |
( |
double | actual | ) |
|
◆ getOutput() [3/3]
| double Pid::getOutput |
( |
double | actual, |
|
|
double | setpoint ) |
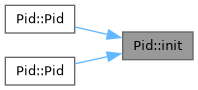
◆ init()
◆ reset()
◆ setD()
| void Pid::setD |
( |
double | d | ) |
|
◆ setDirection()
| void Pid::setDirection |
( |
bool | reversed | ) |
|
◆ setF()
| void Pid::setF |
( |
double | f | ) |
|
◆ setI()
| void Pid::setI |
( |
double | i | ) |
|
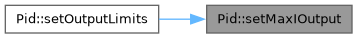
◆ setMaxIOutput()
| void Pid::setMaxIOutput |
( |
double | maximum | ) |
|
◆ setOutputFilter()
| void Pid::setOutputFilter |
( |
double | strength | ) |
|
◆ setOutputLimits() [1/2]
| void Pid::setOutputLimits |
( |
double | minimum, |
|
|
double | maximum ) |
◆ setOutputLimits() [2/2]
| void Pid::setOutputLimits |
( |
double | output | ) |
|
◆ setOutputRampRate()
| void Pid::setOutputRampRate |
( |
double | rate | ) |
|
◆ setP()
| void Pid::setP |
( |
double | p | ) |
|
◆ setPID() [1/2]
| void Pid::setPID |
( |
double | p, |
|
|
double | i, |
|
|
double | d ) |
◆ setPID() [2/2]
| void Pid::setPID |
( |
double | p, |
|
|
double | i, |
|
|
double | d, |
|
|
double | f ) |
◆ setSetpoint()
| void Pid::setSetpoint |
( |
double | setpoint | ) |
|
◆ setSetpointRange()
| void Pid::setSetpointRange |
( |
double | range | ) |
|
The documentation for this class was generated from the following files: